英偉達與鴻海合作,研究以機械臂裝配GB300測試托盤。團隊已完成匯流排及接頭插裝試驗,現階段仍須提高成功率和縮短作業時間。
英偉達近日在技術博客披露,西雅圖機器人研究實驗室與Isaac工程團隊,正研究以機械臂組裝GB300測試托盤。中央社及科技媒體10月4日報道這項進展,形容為以人工智能設備協助製造人工智能設備。鴻海作為GB300代工廠,與英偉達營運團隊共同提出工序及驗收要求。
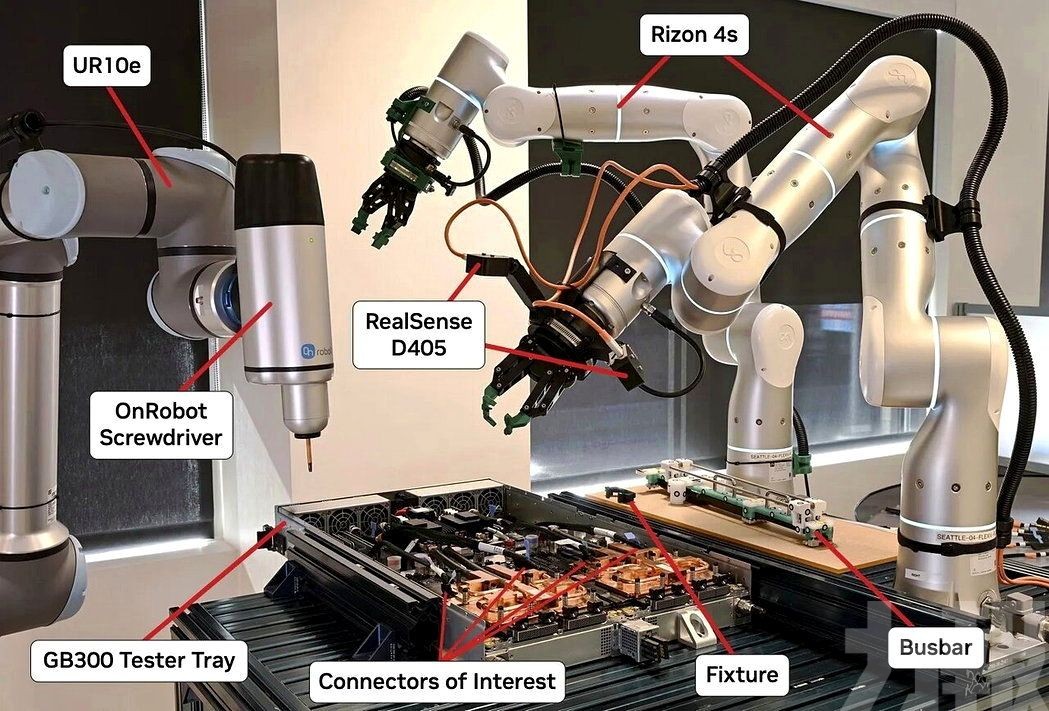
GB300測試托盤用於出貨及部署前,驗證運算模組的功能與性能。研究目前集中兩項工作:安裝傳送大電流的金屬匯流排,以及插入四個帶電纜的接頭。公布的實驗裝置包括兩支Flexiv Rizon 4S機械臂,以及一支裝有電動螺絲批的UR10e機械臂。
匯流排工序需要先把定位治具放入托盤,再抓取長而重的匯流排、移至正確位置,鎖上16顆螺絲,最後移除夾具和定位治具。製造端要求整套工作成功率達99.5%,完成時間不超過熟練工人的兩倍,即124秒;過程不能意外碰撞托盤,避免造成零件損傷。
團隊採用分開處理感知、路徑規劃及控制的架構,先測試傳統工程方法,再在不足之處加入學習模型。博客指出,現時匯流排裝配成功率超過95%,周期約160秒,仍未達到124秒的時間門檻。這組結果是研究進度,尚未代表該工序已符合量產驗收要求。
接頭插裝涉及兩大、兩小共四個接頭。每條電纜一端已連在板上,另一端的位置並不固定,機械臂須先提起電纜,再抓住接頭,插入對應插座。接頭小、表面紋理少,插座間隙窄,而電纜會變形及疲勞,使零件位置和形狀難以預先確定。
接頭插裝成功率超九成
英偉達表示,單靠通用姿態估算模型,難以準確識別這些接頭;團隊也嘗試以示範資料訓練機械臂,但專用電纜數量有限,反覆操作後又會永久變形,難以取得大量一致的訓練資料。研究因此回到針對零件設計的感知方法,結合工程控制及學習模型。
團隊開發DOPER姿態估算框架,先使用零件的電腦輔助設計模型,在模擬環境產生影像及標註,再以真實零件的三維重建資料微調。模型識別接頭位置及方向後,一支機械臂調整接頭姿態,另一支接手抓取,完成雙臂協作。
目前接頭插裝成功率約90%至95%。鴻海與英偉達設定的要求同樣是至少99.5%,四條電纜全部完成的時間上限為72秒。博客披露,目前每條電纜平均需約40秒,主要耗時在接頭露出後,仍須慢慢調整角度才能抓取,這也是縮短周期的重點。團隊亦改良機械設計,以減少電纜形變帶來的不確定性,並透過實際操作反覆檢查抓取、對準及插入的結果。
博客解釋,GB300產品設計更新快、個別工序量較小,難以只靠固定治具,把所有零件限制在預定位置再重複同一動作。研究選擇可因應零件變化調整的自動化方式,要求機械臂在初始位置不同時仍能辨識及操作。(編輯部)


 下載APP
